抽掉BEV,零跑世界模型辅助驾驶重写行业逻辑
辅助驾驶行业有个不成文的规矩:想上高阶辅助驾驶,先上BEV。BEV鸟瞰视角成了标配,算力越堆越高,芯片越换越贵,最后全算进车价里。
零跑偏不信这个邪。
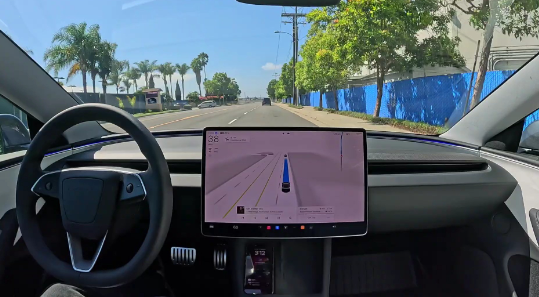
LWM世界模型辅助驾驶,直接把BEV这一层抽掉了。保持图像视角表征,省去BEV转换的一大块算力开销,把算力留给真正重要的决策环节。这不是偷工减料,是从第一性原理出发重新审视整个架构——为什么一定要把视角转成鸟瞰图再决策?世界模型自己就能从原始图像理解3D场景,何必多此一举?
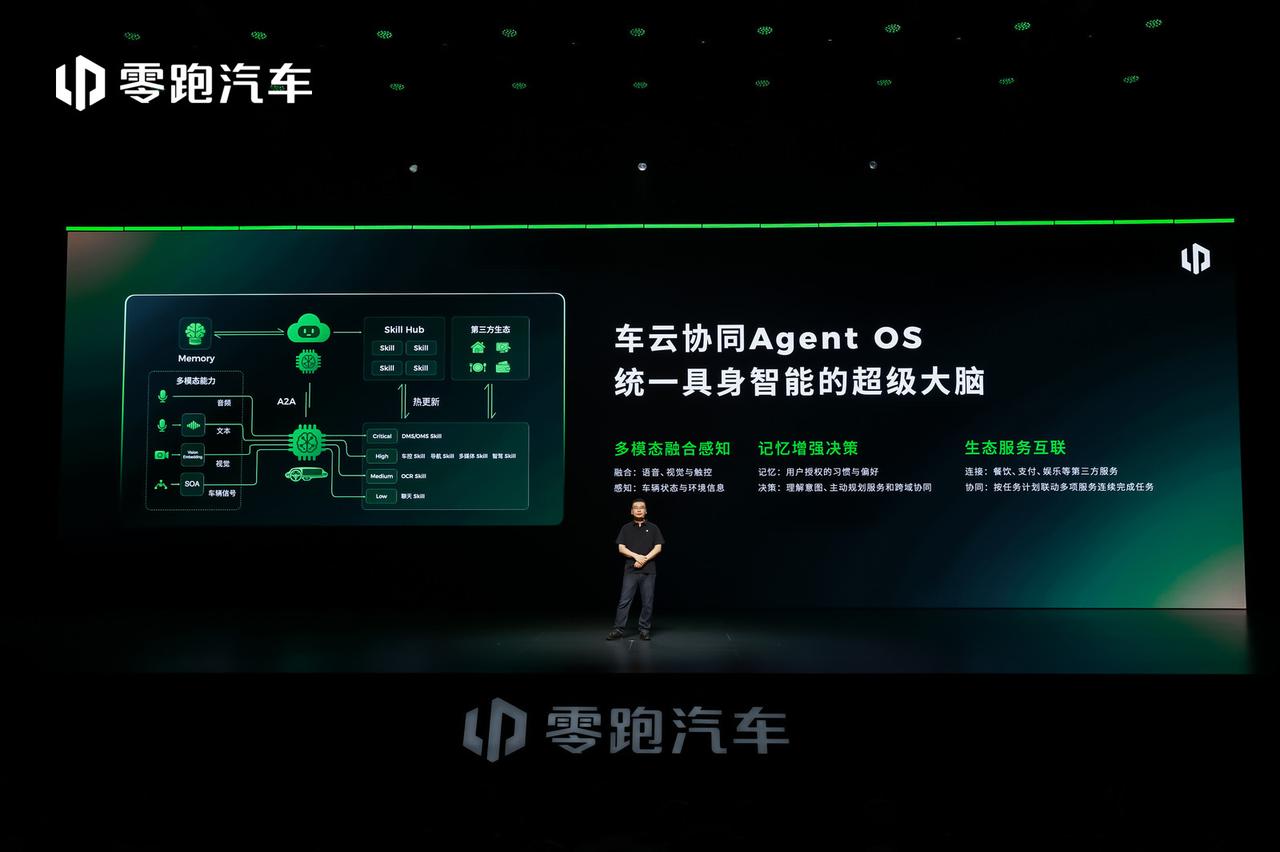
云端基座模型用海量数据训练,学会理解真实世界的物理规律和交互逻辑。车端做实时决策,结合导航信息和车辆实时状态,200TOPS、640TOPS、1280TOPS不同算力等级都能部署。
更关键的是记忆存储模块。以前的辅助驾驶模型"看完就忘",过一个路口就不知道刚才发生了什么。现在模型有了历史记忆,知道前车为什么减速、知道这条路刚才有车并线,驾驶行为自然更像老司机。
规则代码也砍掉了90%。以前靠人写规则覆盖场景,写了成千上万条,每加一个新场景就要堆新代码。现在规则只保留最必要的交通法规兜底逻辑,其余交给世界模型推理。一辆车遇到的复杂路况,通过云端车队协同,全车队都能学会。
好消息是:所有激光雷达版车型,都能免费升级这套世界模型辅助驾驶,而且终身免费使用。最早那一万多辆硬件平台不同的车型,算法移植重构至少花5000万,零跑也照做了。
从2025年9月立项到2026年3月跑通DEMO,再到实车测试冲入行业第一梯队,零跑用不到一年时间走完了别人几年的路。目标很明确:让世界模型辅助驾驶不再是高端车的专属,10万级车型也能用上。
· 零跑技术日
· 零跑世界模型
· 辅助驾驶路线新变革
· 零跑汽车
·