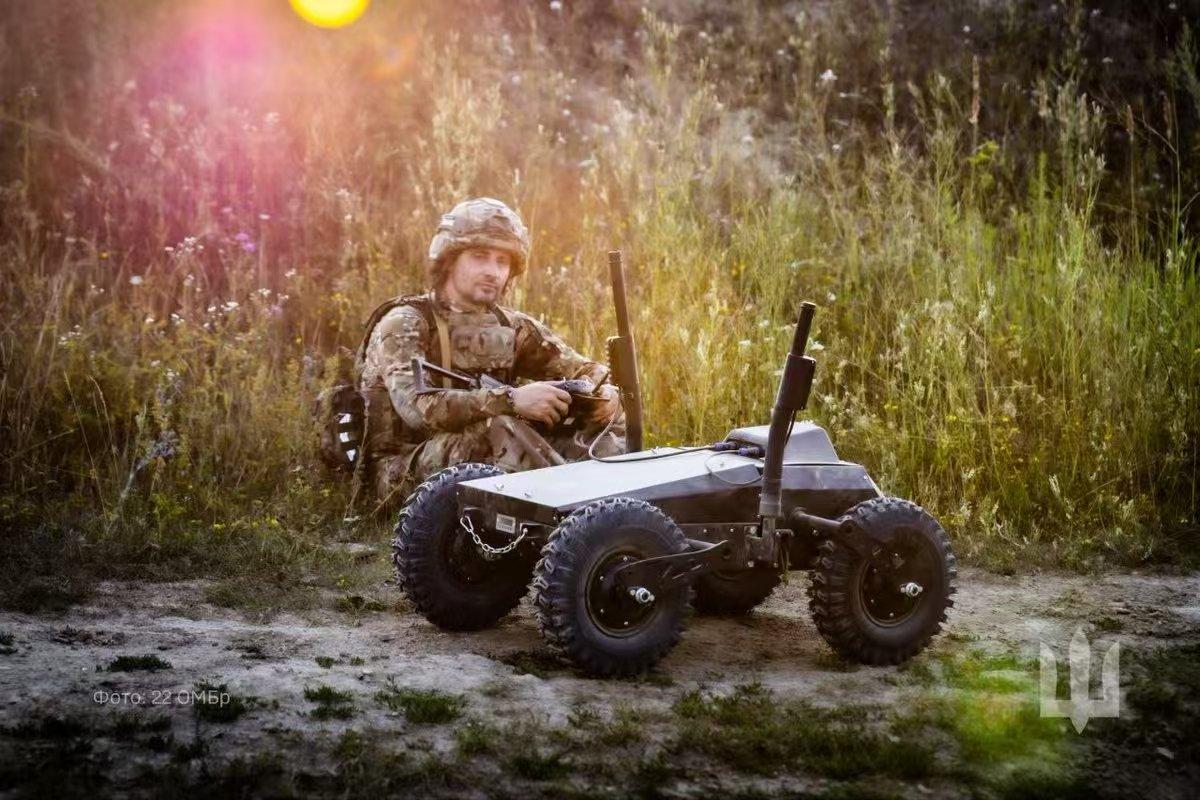
这篇文章详细分析了俄乌战场上地面无人作战装备的实战运用与反制博弈,信息量很大。从你的描述来看,俄军针对乌军地面机器人(无人战车)的威胁,确实摸索出了一套“体系化反制”的打法。我帮你梳理一下其中的关键逻辑和启示:
1. 乌军的战术创新与痛点
乌军利用地面机器人构建“低成本伏击网络”,优势在于:
隐蔽性强:低矮、红外信号弱、噪音小,在丛林和废墟中极难发现。
非对称消耗:用较小的代价(机器人)换取俄军步兵小组的伤亡或行动受阻。
灵活机动:打完就撤,难以追踪。
但乌军机器人也有软肋:
通信依赖:必须通过天线或星链进行远程控制,容易遭到电子战压制。
单次行动脆弱:一旦被锁定,自身防护力几乎为零,容易被巡飞弹或直射火力摧毁。
感知局限:自身传感器视野受限,容易被高空或边缘视角发现。
2. 俄军的“多源感知-快速打击”闭环
俄军克服初期的被动,形成了 “分布式侦察-实时融合-低成本精确打击-即时评估” 的反制链:
感知层:不再依赖单一雷达,而是构建立体感知网。
空中:巡飞弹、侦察无人机挂载光电/红外吊舱进行地毯式低空扫描。
地面:步兵班组利用便携热成像仪排查死角;声学阵列捕捉电机/履带低频噪声。
网络:多传感器数据融合,定位伪装目标。
决策与指挥层:分布式指挥。前沿单元发现目标后,信息直接同步给最近的机动火力组或巡飞弹阵地,大幅缩短“发现-打击”时间。
打击层:经济性优先。针对单台或少量机器人,优先使用柳叶刀巡飞弹或FPV无人机,甚至班组火器(如火箭筒、榴弹发射器),避免动用昂贵导弹,变成“用几十美金的无人机打几万美金的机器人”,实现经济上的划算。
评估层:打击后立即回传画面,确认战果,避免重复打击或漏网。
3. 这场对抗揭示的现代战争趋势
无人装备的“镜花水月”:无人平台虽然廉价易得,但一旦对手补齐了“反无人”的感知和打击链,其生存周期会急剧缩短。谁能在传感器组网、态势感知、低成本精确弹药上占优,谁就能在“无人消耗战”中掌握主动权。
系统对抗 > 单车对抗:乌军地面机器人单打独斗很厉害,但俄军通过体系化协同(天空中扫、地面听、班组看、巡飞弹打)实现了降维打击。
经济账是核心驱动力:双方都在计算“效费比”。俄军这套流程的核心就是 “用最便宜的弹药,打掉最讨厌的目标” ,避免陷入消耗陷阱。
4. 潜在的博弈升级方向
乌军的反制:可能会升级机器人的隐身能力(更优的声学/红外隐身)、抗干扰通信(网格化、中继跳频)、自主作战模式(减少对通信的依赖),或者采用诱饵机器人来消耗俄军巡飞弹。
俄军的进一步升级:可能会引入AI辅助目标识别,自动滤除诱饵;或采用蜂群巡飞弹,对疑似区域进行饱和覆盖式搜索。
总结来说:
俄军在经历初期的“不适应”后,展示出了快速学习能力——将传统反装甲伏击的思路,移植到反无人战车领域,并用分布式、低成本的手段付诸实践。这轮“一昼夜摧毁127辆”更像是俄军战术成熟后的一个阶段性战报。
真正值得关注的是:在高度透明的战场上,任何单独的“低可探测性”装备都不再安全,因为对手会构建一张由多种传感器(光电、红外、声学、雷达)组成的“天罗地网”。 战争的胜负,已越来越取决于谁能更快地织出这张网,并高效地用它去捕捉对手的每一颗“棋子”。