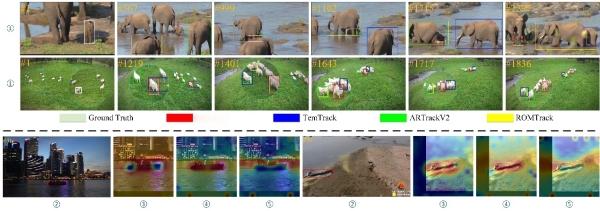
【中国科学家给AI开了个外挂】AI看视频时,得一直盯住某个目标,比如自动驾驶要盯住行人、车辆。但目标一变形、被挡住,AI就容易跟丢。近日,中国科学院沈阳自动化研究所团队提出一种即插即用视觉跟踪框架PNPTrack。不用全参数重训,也不用额外加时空模块,就能利用时空信息提升跟踪稳定性和精度。
科研团队将骨干网络的编码器划分为浅层与深层:浅层编码器在训练中保持冻结、不参与时空交互,降低可训练参数和训练资源;深层编码器依靠正向、负向时空特征整合时空信息。
我们可以理解为让AI学会“翻旧账”,参考前几帧画面里的信息来稳住目标。浅层直接可以不参与,但深层一边找目标在哪(正向信息),一边看背景有啥干扰(负向信息),各干各的,互不打架。
这套“翻旧账”功能可以随时开关。关掉就变回原来的AI,不用重装、不用调参数,跟插U盘一样方便。多组公开视觉跟踪数据集测试显示,PNPTrack具有优异性能。该框架仅需引入少量额外的投影参数,即可在保持较高推理速度的同时提升跟踪精度。
该研究为平衡跟踪精度与计算效率提供新思路。通过针对性挖掘目标与背景的历史信息,该框架以较低的模型改造成本改善复杂场景跟踪效果,为智能监控、移动机器人、自动驾驶等领域的视觉感知技术发展提供参考。中国科普博览