这次轮到中国“定规矩”了!9月16日,中国移动干了一件大事,正式宣布向全球开源了Open-RAIL,这是行业内第一个把VLA-WAM模型和机器人本体连起来的通用工程底座。
9月16日,中国移动正式向全球开源Open-RAIL,一个连接VLA、WAM模型与机器人本体的通用工程底座。这个动作看似只是开放一套技术框架,但背后释放出的信号很明显,具身智能正在从单纯拼算法,进入拼生态、拼标准的新阶段。
很多人可能会疑惑,机器人都有人工智能了,为什么还不能直接干活?
原因其实很简单,给机器人装上“大脑”,并不代表它马上拥有“手脚协调能力”。
现在的机器人发展,就像一个聪明的人突然进入一个陌生工厂。他懂很多知识,也能分析问题,但面对不同型号的机器设备,可能不知道按钮在哪里,也不知道操作流程是什么。
机器人也是一样。不同厂家的机器人,本体结构不同,关节控制方式不同,通信协议不同,坐标体系也可能不同。一套人工智能模型放到一个机器人身上能运行,换到另一个机器人身上,就可能需要重新开发。
人工智能模型负责理解任务,机器人本体负责执行动作,中间缺少一个统一连接层。结果就是,很多企业研发机器人时,不得不重复建设接口系统,大量精力花在“翻译机器人语言”上。
中国移动此次开源的Open-RAIL,解决的正是这一环节。
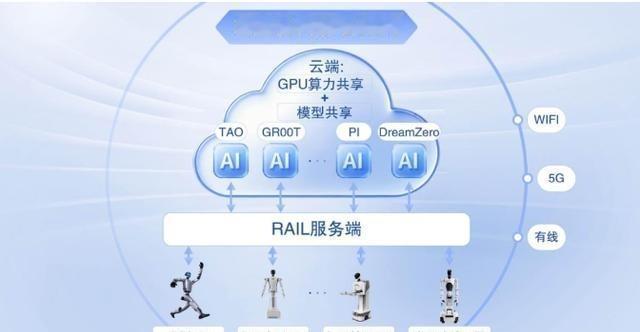
简单理解,它就像机器人领域的“通用插座”。不同品牌的机器人,只要按照统一标准接入,就能更加方便地调用人工智能模型,让模型推理、机器人执行、数据收集和模型优化形成完整闭环。
根据公开信息,Open-RAIL通过轻量级硬件抽象层,对机器人控制、状态读取以及动作执行进行统一,让上层模型不必因为更换机器人而重新开发。目前,该底座已经适配多款异构机器人,并支持多个VLA、WAM模型,新机器人接入效率明显提升。
其中一个重要变化,就是让机器人动作更加稳定。
过去,人工智能模型给出的动作指令,需要经过转换才能传递给机器人。
如果转换过程不够顺畅,就容易出现动作迟缓、抖动或者执行不到位的问题。
Open-RAIL通过优化模型推理、控制执行之间的连接方式,让机器人动作更加连续和平滑。公开资料显示,该底座在动作平滑度优化方面进行了提升,并降低了机器人执行过程中的控制波动。
另一个关键价值,是让机器人产生的数据真正发挥作用。
机器人每执行一次任务,都会产生大量数据。
这些数据包括环境变化、动作过程、执行结果等,是未来提升机器人智能水平的重要资源。
但过去,不同机器人产生的数据格式并不统一,就像不同人写的工作笔记,有的人用表格,有的人用手写记录,想集中整理非常麻烦。
Open-RAIL尝试把机器人运行数据标准化,让这些数据能够更容易用于后续模型训练。这样一来,机器人不只是完成任务,还能在不断运行过程中积累经验,推动人工智能模型持续优化。
更重要的是,中国移动选择开放这一技术底座,而不是把它限制在单一应用场景中。
在人工智能产业竞争中,单个产品的优势往往会随着技术迭代变化,但生态和标准的影响力通常更加长久。
过去互联网、移动通信、智能设备的发展,都证明了一个规律:谁能够推动更多企业参与,谁就更容易形成产业协同。
Open-RAIL的开源,也是在推动更多科研机构、机器人企业和应用企业共同参与具身智能发展。
当然,机器人产业仍处于快速发展阶段。真正实现大规模应用,还需要解决成本、安全、可靠性以及复杂环境适应能力等问题。但基础设施的完善,是产业成熟的重要前提。
过去,人们讨论人工智能竞争时,更多关注模型能力。但随着技术进入现实世界,如何让人工智能真正控制机器、服务生产生活,正在成为新的竞争方向。
中国移动此次开源Open-RAIL,本质上是在探索一条新的产业发展路径:让人工智能模型、机器人硬件和应用场景之间形成更加开放的连接。
未来机器人行业的竞争,不只是看谁制造出更强的机器人,也要看谁能够建立更加完善的生态体系。
从这个角度来看,Open-RAIL的重要意义,不只是一个技术工具,而是推动具身智能产业进一步走向规模化应用的一块基础设施。