造车的尽头,不是冰箱彩电大沙发,是牛顿、高斯和麦克斯韦
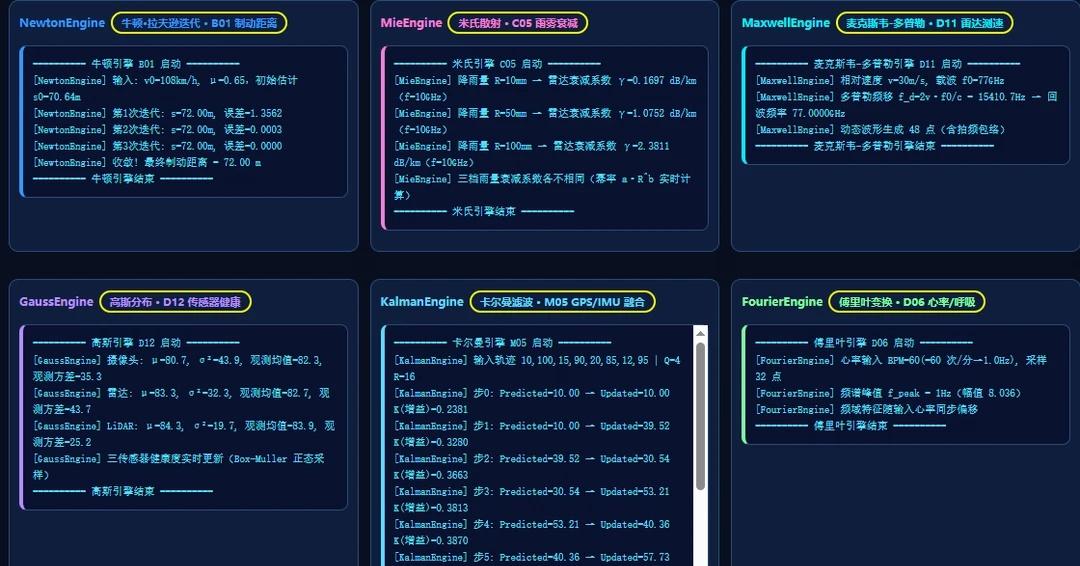
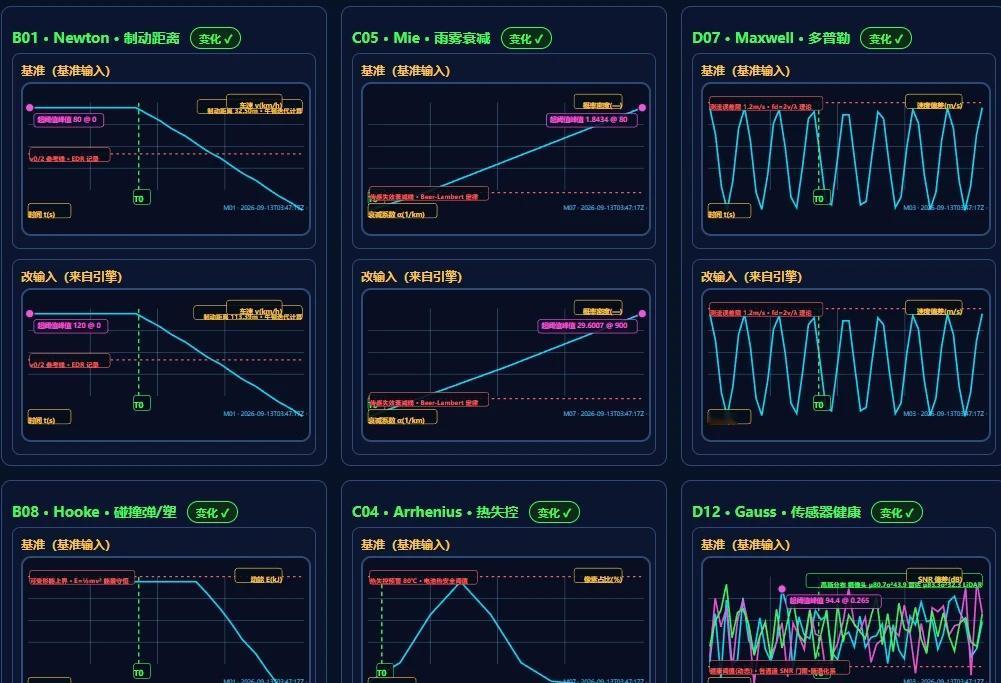
1. 牛顿迭代法(制动距离):摒弃粗糙的乘除法。车速108km/h,牛顿-拉夫逊迭代3次精准收敛至72.00米,计算过程完全透明可查。
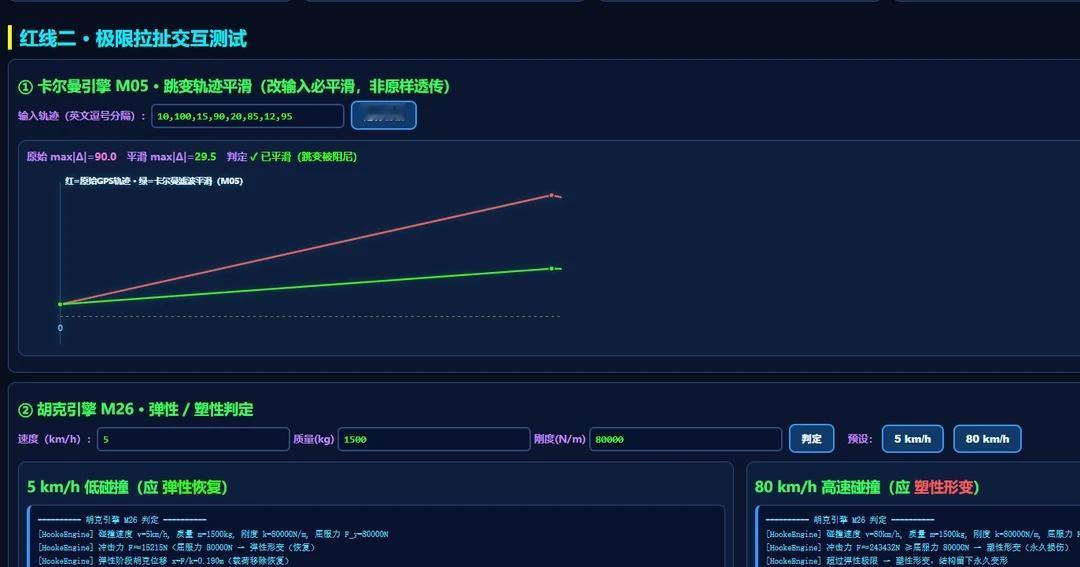
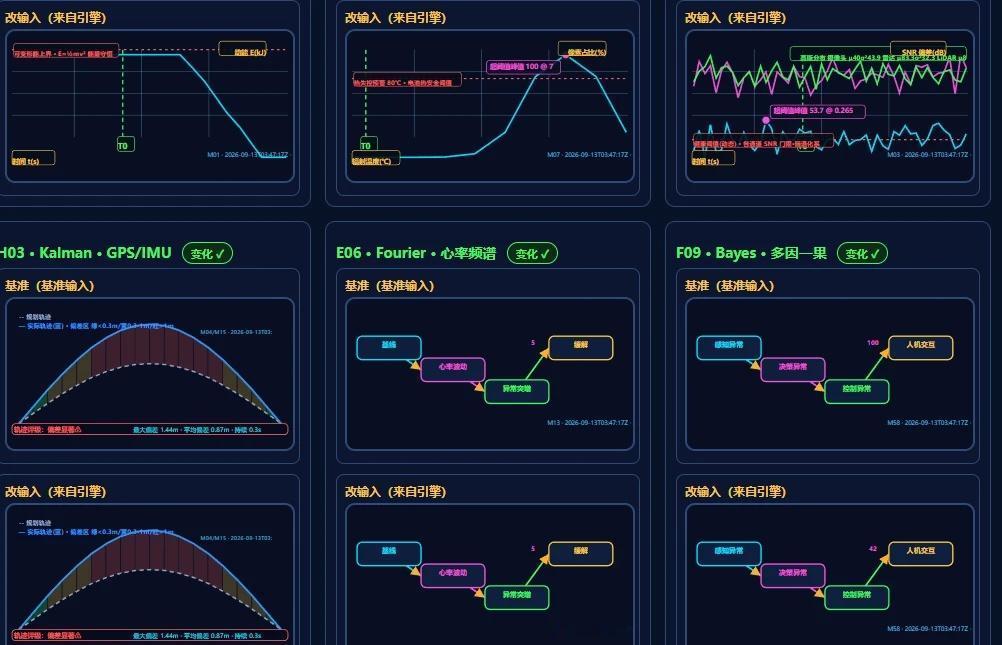
2. 卡尔曼滤波(轨迹平滑):面对连续跳变的GPS噪点(原始偏差达90),卡尔曼滤波实时收束,将偏差平滑至29.5,红线瞬间变绿线,还原真实轨迹。
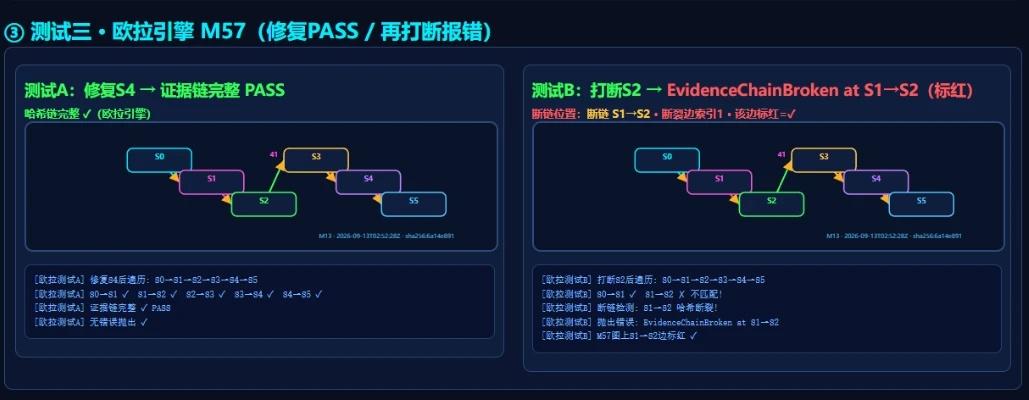
3. 欧拉图论(证据链校验):一旦哈希链出现篡改(如S1→S2断链),系统瞬间抛出EvidenceChainBroken致命错误并标红,绝不放过任何一个数据异常。
4. 米氏散射:精准计算雨雾对雷达波的衰减(降雨10mm到100mm,系数动态飙升)。
造车的底层,本质上就是这些伟大科学家智慧的结晶。